Аерозольна система
Формує контрольовану область із частинок різного розміру та складу. Геометрія форсунок і потік повітря визначають форму та час існування області.

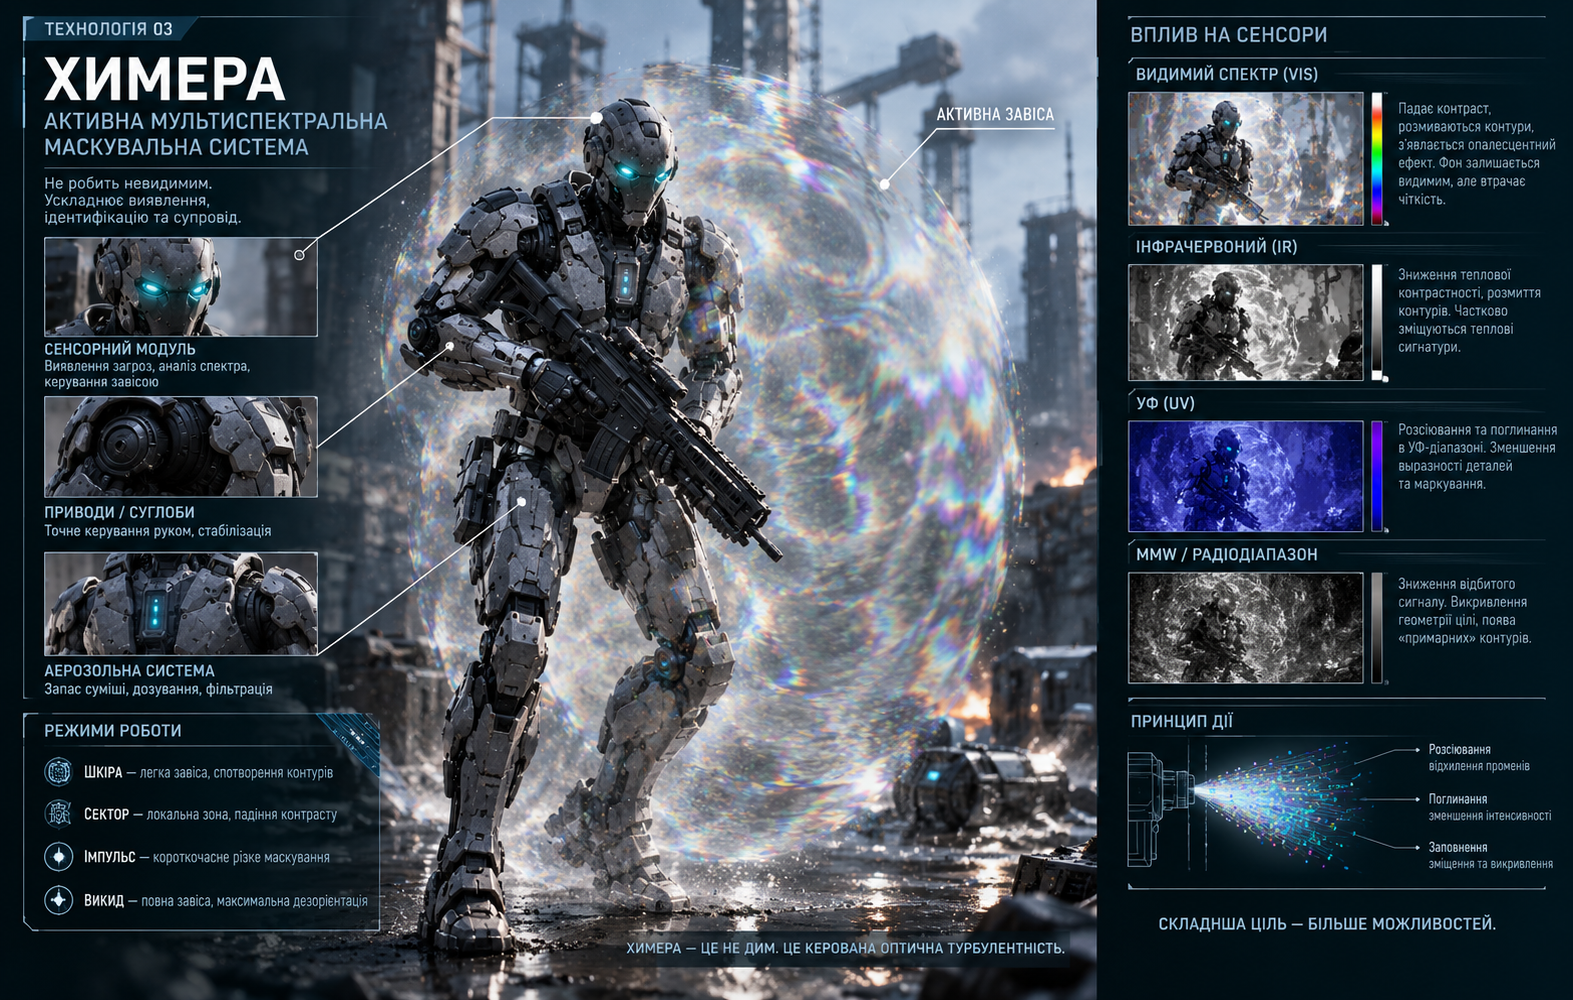
«Химера» — не система невидимості. Її завдання — перетворити точну, стабільну сигнатуру бойової машини на більшу, нестабільну та частково прозору область, у межах якої сенсорам противника складніше визначити точне положення, клас і траєкторію цілі.
У моделі використано бойового робота Серії R як базового носія: приблизно двометрову гуманоїдну платформу з багатоспектральними сенсорами, інфрачервоним каналом, lidar/далекоміром, аудіосенсорами та тактичним інтерфейсом.
Повна невидимість у всіх діапазонах практично недосяжна. Рух машини, нагрів, вихлоп, турбулентність, шум, відбиття та радіосигнали залишають сліди. Тому система працює з невизначеністю спостереження.
Мета — збільшити просторову та класифікаційну невизначеність, зірвати стабільне супроводження і змусити систему спостереження повторно набирати ціль.
«Химера» складається не з одного генератора диму. У моделі це комплекс із системи зберігання суміші, каналів подачі, форсунок, систем керування та сенсорного зворотного зв'язку.
Формує контрольовану область із частинок різного розміру та складу. Геометрія форсунок і потік повітря визначають форму та час існування області.
Електричне поле використовується для корекції руху заряджених частинок. Воно не утримує хмару в повітрі та не скасовує аеродинаміку.
Власні сенсори контролюють стан області маскування, оскільки система одночасно створює перешкоди і для власного спостереження.
Для роботи крізь маскування передбачаються локальні «вікна», розділені сенсори, інші спектральні канали та можливість локального розрідження області.
Тонкий шар приблизно 10–40 см навколо корпусу. Найменше споживання суміші та енергії. Використовується для локального зниження помітності.
Контрольована область між роботом і сенсорами противника. Модельна ширина та висота — близько 2–3 м, товщина — 0,3–0,8 м, відстань від корпусу — приблизно 0,5–1,5 м.
Триває орієнтовно 3–15 секунд. Використовується під час перетину відкритої ділянки, спроби зірвати лазерне або радіолокаційне супроводження чи для різкої зміни ситуації.
Маскувальна суміш виноситься далі ніж на 1,5 м від платформи та створює контрольовану аерозольну перешкоду.
| Зона | Модельна відстань | Призначення |
|---|---|---|
| «Шкіра» | 0,1–0,4 м | Ближнє локальне маскування |
| «Сектор» | 0,5–1,5 м | Основна бойова завіса |
| Контрольований викид | 2–3 м і більше | Дальша аерозольна перешкода |
У hard-SF моделі використовується композитна суміш із компонентами, розрахованими на роботу в різних діапазонах спостереження.
У видимому діапазоні суміш не повинна перетворювати область на непрозору чорну стіну. Її завдання — створити нестабільне розсіювання, локальні зміни проходження світла та викривлення фону.
Найважливішим зовнішнім фактором є не абсолютна швидкість вітру, а відносний повітряний потік між платформою, маскувальною областю та середовищем.
| Відносний потік | Модельне утримання області |
|---|---|
| 0–0,5 м/с | 90–95% |
| 1–2 м/с | 80–90% |
| 3–5 м/с | 50–70% |
| 5–8+ м/с | Стійкий локальний шар стає сумнівним |
Саме тому «Химера» не створює універсальну завісу незалежно від умов. Геометрія форсунок, розмір частинок, потоки повітря та короткочасність роботи є критичними для її ефективності.
Система повинна відводити не лише енергію власної електроніки, а й тепло, пов'язане з генерацією та керуванням маскувальною областю. Тому тривала робота суцільним «коконом» не є базовим режимом системи.
«Химера» створює перешкоди не тільки противнику. Якщо машина повністю закриє себе маскувальною областю, її власні сенсори також втратять частину інформації.
Тому система передбачає секторні «вікна», розділення сенсорів, використання інших спектральних каналів, допомогу дронів та локальне розрідження області перед сенсорами.
У межах hard-SF моделі «Химера» призначена насамперед для короткочасного погіршення роботи систем спостереження та супроводження цілі.
Перетворення чіткої цілі на нестабільну область може змусити систему повторно захоплювати об'єкт.
Короткий посилений імпульс може використовуватися під час швидкого переміщення через простір із високою спостережуваністю.
Мета системи — збільшити помилку визначення положення та ускладнити стабільне наведення.
Основний результат роботи «Химери» — не зникнення машини, а отримання короткого вікна для зміни позиції.
«Химера» належить до військових технологій, які можна розглядати як розвиток сенсорної та маскувальної інженерії Нульового плану. Її логіка відповідає технологічному підходу, за якого перевага створюється не абсолютною невидимістю, а керуванням інформацією, яку отримує противник.
Назва: «Химера».
Тип: активна багатоспектральна система маскування.
Носій: бойова платформа Серії R у наданій інженерній реконструкції.
Основний принцип: не невидимість, а погіршення точності та стабільності виявлення, класифікації й супроводження.
Числові параметри: модельні hard-SF значення, наведені для технічної правдоподібності; вони потребують окремої звірки з каноном книг, якщо будуть включені до нього.
Джерело реконструкції: наданий матеріал «Інженерія фантастики. Конструюємо hard SF».